科研成果

RESEARCH & INNOVATION · 顶尖人才驱动的全栈自研研发体系

首页 / 科研成果
DIRECTIONS

四大核心科研方向

超大规模智能训练

  • 搭建从仿真到实体的规模化机器人训练平台
  • 探索大语言模型认知能力向物理实体的赋予方法
  • 赋予机器人复杂指令理解、自主规划及学习能力

多模态感知与决策

  • 多场景赋能:推动机器人在巡检、救援等场景从"看见"到"看懂并行动"跨越
  • 复杂环境适配:实现复杂动态场景下的全面精准感知能力
  • 智能决策升级:构建具备实时分析与预警功能的决策系统

机器人底层控制创新

  • 自研核心组件与算法:高扭矩密度关节模组、动态平衡控制算法及适应性地形移动平台
  • 零半径转弯、高负载精准移动、非结构化地形穿越等卓越运动性能
  • 为机器人上层应用提供稳定、灵活、强大的底层运动支撑

深度产业落地的解决方案能力

  • 兼顾技术研发与行业深耕,打破技术与产业脱节壁垒
  • 深入工业、农业、医疗、应急等多领域核心场景
  • 将前沿机器人与人工智能技术转化为标准化解决方案(如智能菠萝催花机器人等)
R&D SYSTEM

顶尖人才驱动的全栈研发体系

团队确立了全栈自研的技术路径,系统性地构建了从灵巧手结构设计与驱动、多模态高精度传感器、嵌入式运动控制器,到整机智能决策算法的一体化研发能力。

得益于这种高度协同、深度耦合的研发模式,团队实现了关键核心技术 100% 的自主知识产权与安全可控,彻底摆脱外部技术依赖,并锤炼出敏捷高效的工程化能力,使产品能够快速响应市场需求、高频迭代优化,在运动精度、环境适应性、交互智能等关键性能指标上持续突破,最终达成系统级的极致性能与卓越可靠性。

这一模式已成为我们在智能机器人领域构筑长期核心竞争力的战略基石。
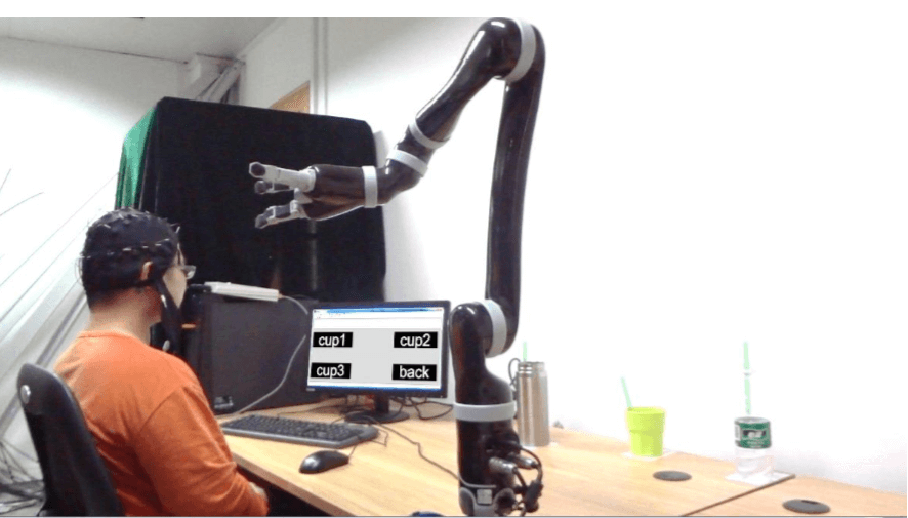
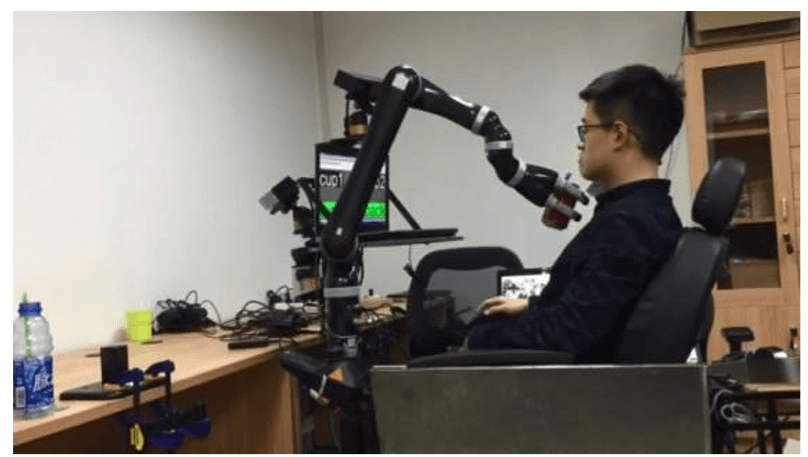
脑机接口机械臂研究 康复辅助机械臂研究
IP & HONORS

知识产权与荣誉

坚持自主研发与技术突破,构建完整的知识产权布局

33知识产权总数(项)
8发明专利(项)
10实用新型专利(项)
3软件著作权(项)

全国发明展览会获奖

2021 年第二十五届全国发明展览会上荣获"发明创业奖项目奖"铜奖。

国家高新技术企业

连续多年获评科技型中小企业,2022 年成功认定为国家高新技术企业。

核心自主可控

关键核心技术 100% 自主知识产权,从灵巧手、传感器到智能决策算法全栈自研。

LAB

实验室环境

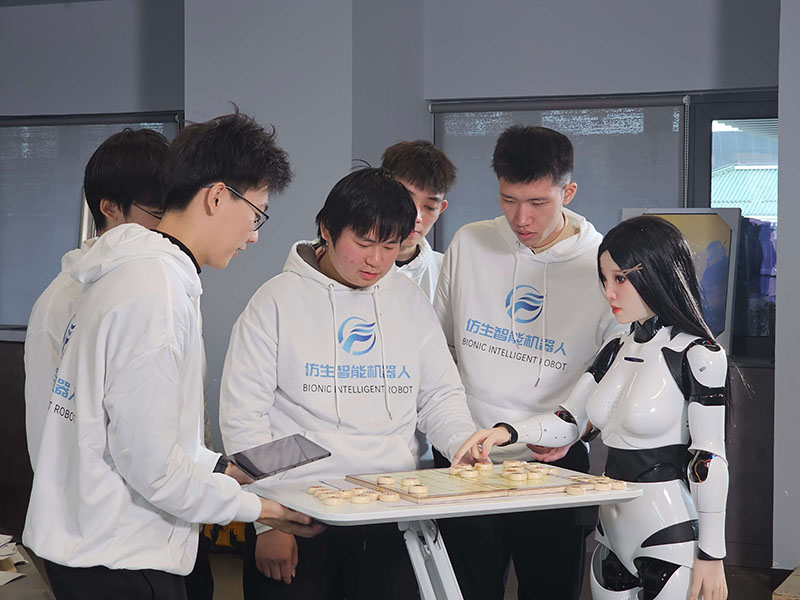
人形机器人交互测试 轮椅机器人导航测试

科研成果转化与产业合作

欢迎科研机构、高校与企业共同推进成果转化

洽谈合作